
日·유럽도 우주쓰레기 청소 기술 경쟁
영국이 지구 궤도를 떠도는 폐인공위성을 붙잡아 대기권에서 태워 없애는 프로젝트에 착수했다. 우주쓰레기를 직접 제거하는 기술의 실증 실험이 진행되면서 각국의 우주 청소 경쟁이 본격적으로 막이 올랐다.
영국 우주국(UKSA)은 지난 10월 15일 우주개발 업체 클리어스페이스와 함께 6000만 파운드(약 1085억원) 이상을 투입하는 우주쓰레기 제거 사업을 발표했다. 오는 2029년 우주선을 발사해 2032년까지 폐위성 2기를 제거하는 것이 목표다.
우주선은 로봇 집게로 폐위성을 붙잡아 궤도를 끌어내린 뒤 대기권 재진입을 유도한다. 첫 번째 위성을 처리하면 다시 고도를 높여 두 번째 위성을 찾아간다. 한 우주선으로 여러 위성을 차례로 제거하는 방식이 핵심이다.
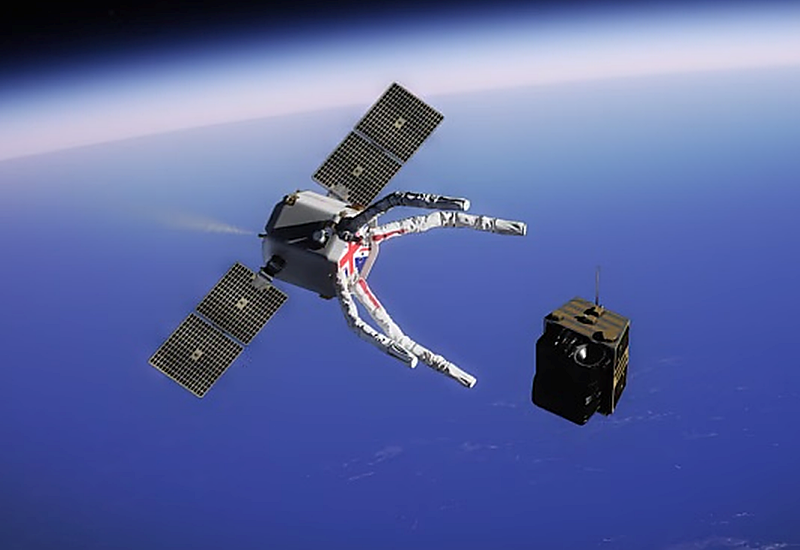
일본 우주기업 아스트로스케일도 대형 우주쓰레기 제거에 도전하고 있다. 이 회사는 2024년 발사한 ADRAS-J를 이용해 우주를 떠도는 무게 약 3t, 길이 약 11m의 일본 로켓 상단부에 15m까지 접근했다. 근거리 촬영까지 성공한 ADRAS-J는 올해 3월 임무를 마치고 자체 궤도 이탈 절차도 수행했다.
아스트로스케일은 후속 미션 ADRAS-J2에서 로봇팔로 해당 로켓 잔해를 직접 붙잡아 궤도에서 제거할 계획이다. 2027년 발사를 목표로 하며, 앞선 임무에서 확보한 관측 자료는 실제 포획 과정에 활용된다.
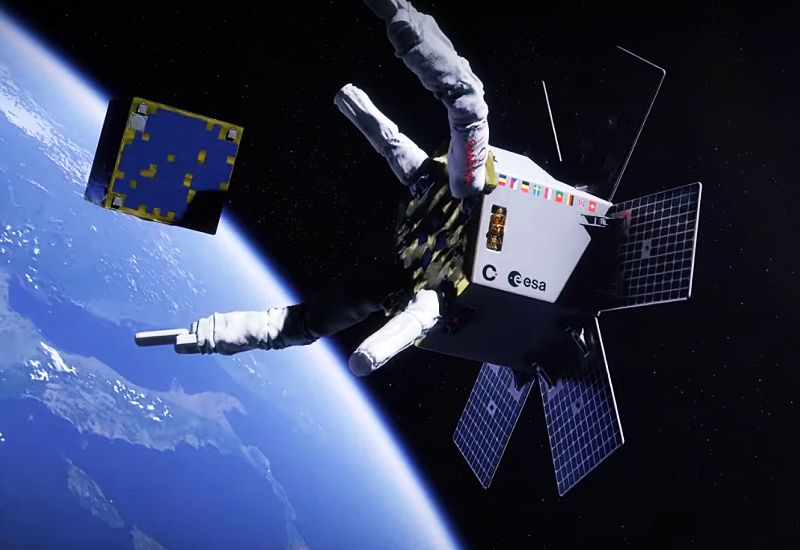
유럽우주국(ESA)도 2029년 클리어스페이스-1 발사를 준비하고 있다. 로봇팔 4개로 2001년 발사된 지구관측위성 프로바 1호를 붙잡아 함께 대기권에서 소멸하는 임무다. UKSA와 협력 중인 클리어스페이스가 ESA와 손을 잡은 미션이다.
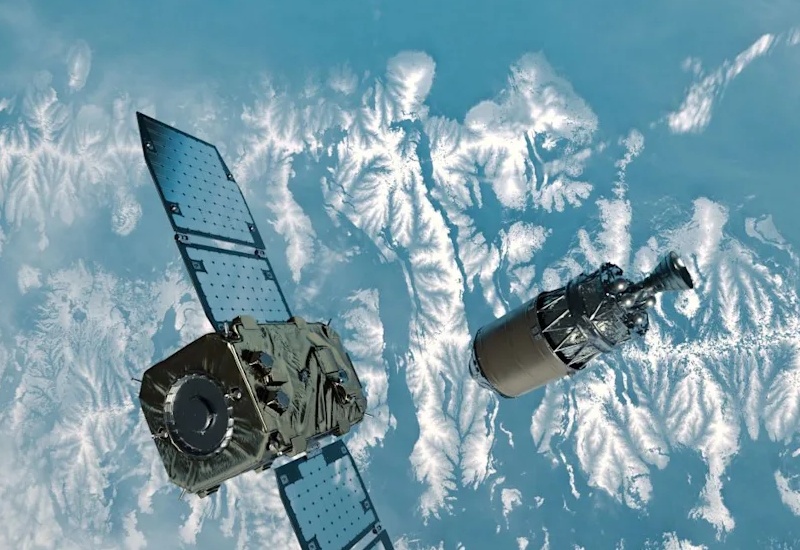
로봇팔 외의 포획 기술도 시험되고 있다. 영국 서리우주센터 등이 참여한 리무브데브리스 프로젝트는 2018년 그물, 2019년 작살로 우주에서 실험용 목표물을 붙잡는 데 성공했다. 일본 아스트로스케일의 ELSA-d도 2021년 자석을 이용해 모의 위성을 포획하는 기술을 실증했다.
이런 기술이 필요한 이유는 너무 빠르게 늘어나는 우주쓰레기다. ESA에 따르면 지상에서 추적되는 우주 물체는 수만 개에 달하며, 작은 파편까지 포함하면 훨씬 많다. 초속 수㎞로 이동하는 잔해는 정상 운용 중인 위성이나 국제우주정거장(ISS)에 치명적이다.
우주쓰레기 제거는 고도의 기술들을 요구한다. 빠르게 이동하거나 회전하는 목표물에 정밀하게 접근해야 하고, 포획 과정에서 충돌이 발생하면 오히려 파편이 늘어날 수 있어 기술적 난도가 상당히 높다.
영국과 일본, 유럽의 새 임무는 이런 문제를 극복하고 우주쓰레기를 안전하게 제거할 수 있는지 확인하는 시험대가 될 전망이다.
나무로 만들고 불로 태우고...우주쓰레기 줄이는 노력들<下>에서 계속
박지연 기자 yeon@sputnik.kr